拉普拉斯变换是将傅里叶变换的\(jw\)改为复数\(s\).而复数除了表示为\(a+bj\)以外,也能表示为极坐标形式\(re^{jw}\).于是就可以获得另一种变换.
\[X[z]=\mathcal{Z}\{x[n]\}=\sum_{n=-\infty}^{+\infty}x[n]z^{-n}\]
其中\(z=re^{jw}\).Z变换一般用于处理离散的问题,而拉普拉斯变换用于处理连续的问题.当r=1时,Z变换就变成了傅里叶变换,也可以建立起傅里叶变换与Z变换的关系
\[X[z]=\sum_{n=-\infty}^\infty x[n](re^{j\omega})^{-n}=\sum_{n=-\infty}^\infty\{x[n]r^{-n}\}e^{-j\omega n}=\mathcal{F}[x[n]r^{-n}]\]
在拉普拉斯变换中,\(jw\)轴是一个分界拉普拉斯变换;而在Z变换中,这个分界变为了单位圆.当Z变换的收敛域包含了单位圆时,傅里叶变换才会存在
现在利用Z变换来求解一个常用变换对
1.\(x_1[n]=a^nu[n]\quad x_2[n]=-a^nu[-n-1]\)
\[X_1(z)=\sum_{n=-\infty}^\infty a^nu[n]z^{-n}=\sum_{n=0}^\infty a^nz^{-n}=\sum_{n=0}^\infty(az^{-1})^n\]
当\(|az^{-1}|<1\)时该级数才收敛,所以收敛域为\(|z|>|a|\),进而求出
\[X_1(z)=\frac1{1-az^{-1}}=\frac z{z-a}\]
对于\(X_2(z)\),有
\[X_2(z)=\sum_{n=-\infty}^\infty-a^nu[-n-1]z^{-n}=-\sum_{n=-\infty}^{-1}a^nz^{-n}=-\sum_{n=1}^\infty(a^{-1}z)^n\]
级数的收敛域变为了\(|z|<|a|\),进而求出
\[X_2(z)=1-\sum_{n=0}^\infty(a^{-1}z)^n=1-\frac1{1-a^{-1}z}=\frac1{1-az^{-1}}=\frac z{z-a}\]
于是我们得到双边指数的Z变换
\[\begin{cases}a^nu[n]\longleftrightarrow\frac1{1-az^{-1}}\quad(|z|>|a|)\\-a^nu[-n-1]\longleftrightarrow\frac1{1-az^{-1}}\:(|z|<|a|)\end{cases}\xRightarrow{(a=1)}\begin{cases}u[n]\longleftrightarrow\frac{z}{1-z^{-1}}\quad(|z|>1)\\-u[-n-1]\longleftrightarrow\frac{z}{1-z^{-1}}\quad(|z|<1)\end{cases}\]
Z变换的收敛域
对于Z变换,同样存在零点和极点
\[X(z)=\frac{P(z)}{Q(z)}=K\frac{\prod_{i=1}^M(z-c_i)}{\prod_{i=1}^N(z-d_i)}\]
其中\(c_i\)为零点,\(d_i\)为极点.
Z变换的ROC满足如下性质:
1.对于Z变换来说,收敛域是一个圆域.
2.收敛域需要满足不含任何极点
3.如果\(x[n]\)是有限长的,那么ROC一定是整个z平面,(除了z=0和z=\(\infty\)).
4.如果\(x[n]\)是右边信号,那么其ROC为大于某个值(向外收敛).相反的,如果\(x[n]\)是左边信号就是向内收敛.
ps.如果\(x[n]\)是双边信号,那么它可以写为两个单边信号的和.那么如果收敛域存在,那将会是一个圆环.
e.g考虑信号\(x[n]=b^{|n|}\)的Z变换.
\[\begin{gather}x[n]=b^nu[n]+b^{-n}u[-n-1]\\b^nu[n]\overset{z}{\operatorname*{\longleftrightarrow}}\frac{1}{1-b\mathrm{z}^{-1}}\:(|z|>b)\\b^{-n}u[-n-1]\overset{z}{\operatorname*{\longleftrightarrow}}\frac{-1}{1-b^{-1}\mathrm{z}^{-1}}\left(|z|<\frac{1}{b}\right)\end{gather}\]
所以当b<1时,收敛域才存在,\(ROC=(b<|z|<\frac{1}{b})\)
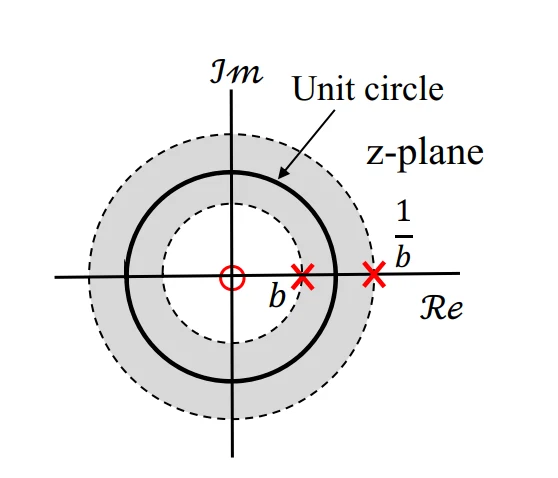
于是上式Z变换结果为
\[X(z)=\frac1{1-bz^{-1}}-\frac1{1-b^{-1}z^{-1}}=\frac{b^2-1}{b}\frac z{(z-b)(z-b^{-1})}\left(b<|z|<\frac1b\right)\]
Z变换的性质
1.线性性:\(ax[n]+by[n]\overset{z}{\operatorname*{\longleftrightarrow}}aX(z)+bY(z)\:(ROC\supseteq R_1\cap R_2)\)
2.时移性:\(x[n-n_0]\longleftrightarrow z^{-n_0}X(z)(ROC=R_1)\)
3.尺度变换\(z_0^nx[n]\longleftrightarrow X\left(\frac z{z_0}\right)(ROC=|z_0|R_1)\)
对于尺度变换的ROC:
\[\begin{aligned}&R_1\colon r_2<|z|<r_1\\&ROC\colon r_2<\left|\frac z{z_0}\right|<r_1\Rightarrow r_2|z_0|<|z|<r_1|z_0|\end{aligned}\]
4.时间翻转:\(x[-n]\overset{z}{\operatorname*{\longleftrightarrow}}X\left(\frac1z\right)\left(ROC=\frac1{R_1}\right)\)
e.g考虑\([a^n\cos\omega_0n]u[n]\)的Z变换.
该式可以利用欧拉公式写为
\[[a^n\cos\omega_0n]u[n]=\frac12e^{j\omega_0n}a^nu[n]+\frac12e^{-j\omega_0n}a^nu[n]\]
那么我们的思路就变为了求解\((e^{j\omega_0}a)^nu[n]\)和\((e^{-j\omega_0}a)^nu[n]\)的Z变换,而这两个都是单边指数信号,于是可得
\[\begin{gather}e^{j\omega_0n}a^nu[n]\overset{z}{\operatorname*{\longleftrightarrow}}\frac1{1-ae^{j\omega_0z^{-1}}}\:(|z|>|a|)\\e^{-j\omega_0n}a^nu[n]\overset{z}{\operatorname*{\longleftrightarrow}}\frac1{1-ae^{-j\omega_0z^{-1}}}\:(|z|>|a|)\end{gather}\]
于是可得
\[\begin{aligned}[a^n\cos\omega_0n]u[n]\overset{z}{\operatorname*{\longleftrightarrow}}&\frac{1}{2}\left[\frac{1}{1-ae^{j\omega_0z^{-1}}}+\frac{1}{1-ae^{-j\omega_0z^{-1}}}\right]\\&=\frac{1-(a\cos\omega_0)z^{-1}}{1-(2a\cos\omega_0)z^{-1}+a^2z^{-2}}\:(|z|>|a|)\end{aligned}\]
同样可以求出
\[[a^n\sin\omega_0n]u[n]\longleftrightarrow\frac{(a\sin\omega_0)z^{-1}}{1-(2a\cos\omega_0)z^{-1}+a^2z^{-2}}(|z|>|a|)\]
5.共轭对称:\(x^*[n]\overset{\mathcal{Z}}{\operatorname*{\longleftrightarrow}}X^*(z^*)\:(ROC=R_1)\)
如果\(x[n]\)是实信号,那么\(x[n]=x^*[n]\),所以有\(X(z)=X^*(z^*)\).即\(X^*(z)=X(z^*)\).这说明如果\(X(z)\)有一个零点在\(z_0\),那么\(X^*(z_0^*)=0\),即还有一个零点在\(z_0\)的复共轭位置.所以如果\(x[n]\)是实信号,它的z变换\(X(z)\)的零点和极点要么是实的,要么是复共轭对
e.g已知:
(1).\(x[n]\)是实信号
(2).\(X(z)\)有两个极点,其中一个是\(p_1=\frac12e^{j\pi/4}\)
(3).\(X(z)\)在原点处有两个零点.
(4).\(x[n]\)的傅里叶变换存在
(5).\(X(1)=1\)
由于\(x[n]\)是实信号,所以它的极点是共轭对称的,因此两个极点分别为\(p_1=\frac12e^{j\pi/4}\quad p_1=\frac12e^{-j\pi/4}\),结合(3)可以写出
\[X(z)=K\frac{\mathrm{z}^2}{(z-\frac12e^{j\pi/4})(z-\frac12e^{-j\pi/4})}=\frac K{(1-\frac12e^{j\pi/4}z^{-1})(1-\frac12e^{-j\pi/4}z^{-1})}=\frac K{1-\frac{\sqrt2}2z^{-1}+\frac14z^{-2}}\]
代入(5)求解可得
\[X(z)=\frac{\frac54-\frac{\sqrt2}2}{1-\frac{\sqrt2}2z^{-1}+\frac14z^{-2}}\left(|z|>\frac12\right)\]
6.卷积性质:\(x[n]*y[n]\overset{Z}\longleftrightarrow X(z)Y(z)(ROC\supseteq R_1\cap R_2)\)
7.差分性\(x[n]-x[n-1]\longleftrightarrow(1-z^{-1})X(z)~(ROC\supseteq R_1\cap\{|z|>0\})\)
8.积分性\(\sum_{k=-\infty}^nx[k]=x[k]*u[n]\xrightarrow{z}\frac1{1-z^{-1}}X(z)\text{ (ROC }\supseteq R_1\cap\{|z|>1\})\)
9.Z域微分性\(nx[n]\overset{z}{\operatorname*{\longleftrightarrow}}-z\frac{dX(z)}{dz}\quad(ROC=R_1)\)
证明如下:
\[\begin{aligned}&X[z]=\sum_{n=-\infty}^{+\infty}x[n]z^{-n}\\&\frac{dX(z)}{dz}=\sum_{n=-\infty}^{+\infty}x[n](-n)z^{-n-1}=-z^{-1}\sum_{n=-\infty}^{+\infty}nx[n]z^{-n}\\&-z\frac{dX(z)}{dz}=\sum_{n=-\infty}^{+\infty}nx[n]z^{-n}(相当于对nx[n]做Z变换)\end{aligned}\]
e.g已知\(X(z)=ln(1-az^{-1})(|z|>|a|)\),求\(x[n]\)
\[z\frac{dX(z)}{dz}=\frac{-az^{-1}}{1-az^{-1}}\Leftrightarrow nx[n]\]
而\(a^nu[n]\longleftrightarrow\frac1{1-az^{-1}}\quad(|z|>|a|)\),利用时移性\(x[n-n_0]\longleftrightarrow z^{-n_0}X(z)(ROC=R_1)\)可得
\[a^{n-1}u[n-1]\longleftrightarrow\frac z{1-az^{-1}}\Rightarrow -a\:a^{n-1}u[n-1]\longleftrightarrow\frac{z}{1-az^{-1}}\quad(|z|>|a|)\]
所以
\[nx[n]=-a^nu[n-1]\Rightarrow x[n]=\frac{-a^n}nu[n-1]\]
反Z变换
由于
\[X(z)=X(re^{j\omega})=\mathcal{F}\{r^{-n}x[n]\}\]
对其作傅里叶变换反变换可得
\[r^{-n}x[n]=\mathcal{F}^{-1}\big\{X\big(re^{j\omega}\big)\big\}=\frac1{2\pi}\int_{<2\pi>}X\big(re^{j\omega}\big)e^{j\omega n}d\omega\]
于是得到
\[x[n]=\frac1{2\pi}\int_{<2\pi>}X\big(re^{j\omega}\big)\big(re^{j\omega}\big)^nd\omega=\frac1{2\pi}\int_{<2\pi>}X(z)\:z^nd\omega\]
而\(z=re^{jw}\),所以\(dz=jre^{jw}dw\),所以\(dw=\frac{1}{j}z^{-1}dz\).代入得
\[x[n]=\mathbb{Z}^{-1}[X(z)]=\frac1{2\pi j}\oint X(z)z^{n-1}dz\]
这个积分直接求解比较复杂,我们考虑有理情况.一个有理式可以被写为两个有理式的分式,再利用有理数展开为有理式的和式,进而可以代入单边指数信号的Z变换进行求解
\[X(z)=\frac{P(z)}{Q(z)}=\frac{b_0+b_1z^{-1}+\cdots+b_Mz^{-M}}{a_0+a_1z^{-1}+\cdots+a_Nz^{-N}}\:=\sum_{i=1}^N\frac{A_i}{1-d_iz^{-1}}\]
e.g考虑\(X(z)=\frac{2-\frac56z^{-1}}{1-\frac56z^{-1}+\frac16z^{-2}}\)的Z逆变换.
\[X(z)=\frac{2-\frac56z^{-1}}{\left(1-\frac12z^{-1}\right)\left(1-\frac13z^{-1}\right)}=\frac1{1-\frac13z^{-1}}+\frac1{1-\frac12z^{-1}}\]
然后就可以化为单边指数信号了,但是还需要考虑是哪一边.如果是左边,收敛域向内;如果是右边,那么收敛域向外.因此进行分类讨论.极点分别为\(Z=\frac{1}{3}和Z=\frac{1}{2}\).
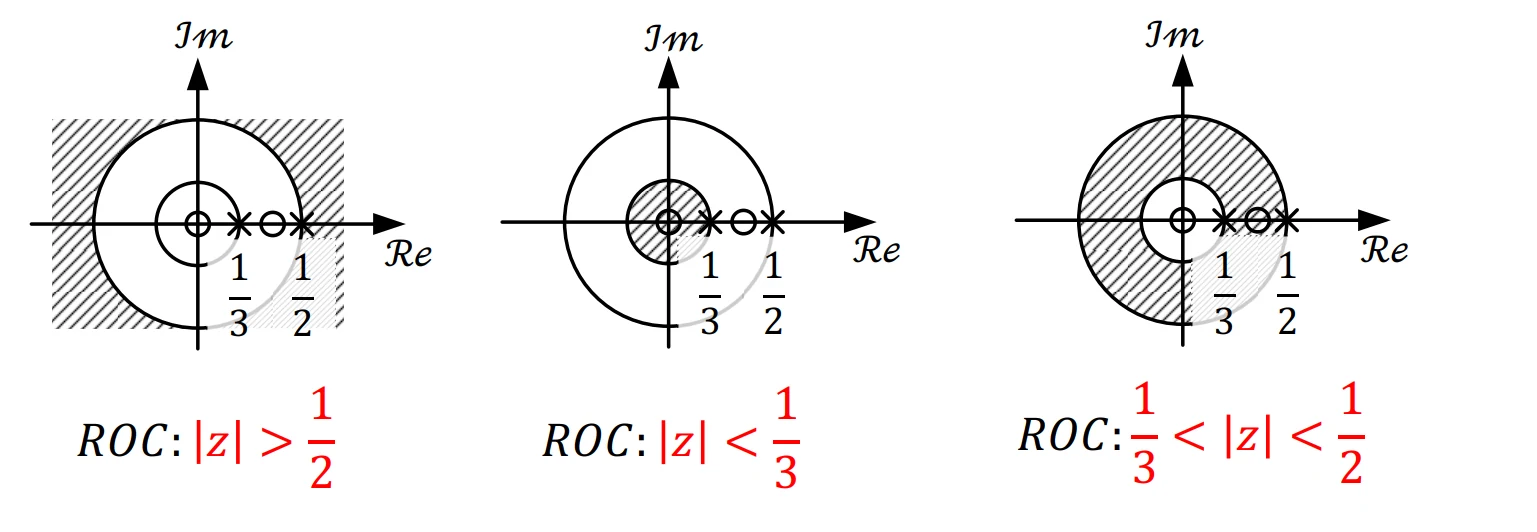
当\(|z|>\frac{1}{2}\)时,对于两项而言均向外收敛,是右边指数信号\(x[n]=\left[\left(\frac13\right)^n+\left(\frac12\right)^n\right]u[n]\)
当\(|z|<\frac{1}{3}\)时,对于两项而言均向内收敛,是左边指数信号\(x[n]=-\left[\left(\frac13\right)^n+\left(\frac12\right)^n\right]u[-n-1]\)
当\(\frac{1}{3}<|z|<\frac{1}{2}\)时,一项向外,一项向内,\(x[n]=\left(\frac13\right)^nu[n]-\left(\frac12\right)^nu[-n-1]\)
Z变换与LIT
LIT系统性质
因果性:因果系统指当\(n<0\)时,\(h[n]=0\).对应到Z变换指:Z变换的收敛域在最外部极点的外面,并且包含无穷.e.g
\[H(z)=\frac1{1-2z^{-1}}+\frac1{1-\frac12z^{-1}}\]
两个极点为\(Z=2\)和\(Z=\frac{1}{2}\).如果ROC为\(|Z|>2\),那么该系统就是因果的.
稳定性:
\[系统稳定\Rightarrow h[n]绝对可和\Rightarrow h[n]的傅里叶变换收敛\Rightarrow ROC包含单位圆\]
所以:稳定系统的ROC包含单位圆,因果稳定系统的所有极点都在单位圆内
e.g一个稳定LIT系统由\(y[n]-\frac52y[n-1]+y[n-2]=-\frac32x[n-1]\)描述.
(1).考虑\(H(z)\)
由\(Y(z)=H(z)X(z)\)和时移性,对左右同时做Z变换可得
\[H(z)X(z)-\frac{5}{2}z^{-1}H(z)X(z)+z^{-2}H(z)X(z)=-\frac{3}{2}z^{-1}X(z)\]
可以解出
\[H(z)=\frac{-\frac32z^{-1}}{1-\frac52z^{-1}+z^{-2}}=\frac{-\frac32z^{-1}}{(1-\frac12z^{-1})(1-2z^{-1})}=\frac1{1-\frac12z^{-1}}+\frac{-1}{1-2z^{-1}}\]
由于是稳定系统,ROC包含单位圆,所以\(ROC=(\frac12<|z|<2)\)
(2).计算\(h[n]\)
由ROC和\(H(z)\),代入单边指数信号的Z变换可得
\[h[n]=\left(\frac12\right)^nu[n]+2^nu[-n-1]\]
(3).计算当\(x[n]=(-1)^{n}和cos\pi n\)的输出
考虑输入为\(z^{n}\)
\[y[n]=z^n*h[n]=\sum_{k=-\infty}^{\infty}h[k]z^{n-k}=z^n\sum_{k=-\infty}^{\infty}h[k]z^{-k}=H(z)z^n\]
代入\(z=-1\)可得
\[y[n]=\frac{1}{3}(-1)^n\]
而\(cos\pi n=(-1)^n\).
系统的框图表示
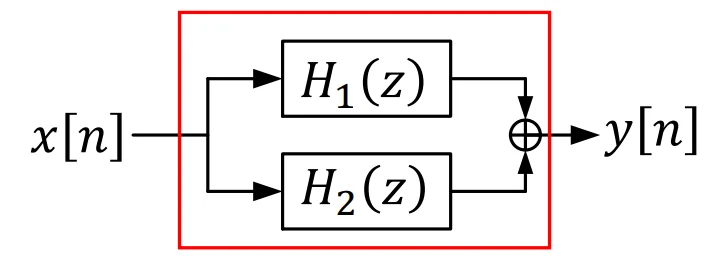
并联:\(H(z)=H_1(z)+H_2(z)\)
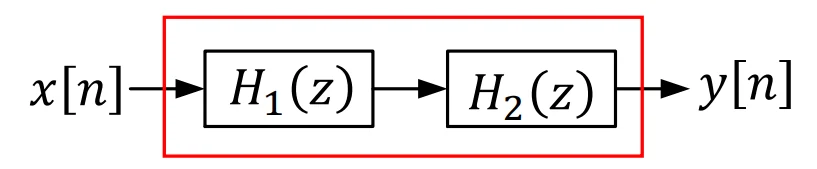
串联:\(H(z)=H_1(z)H_2(z)\)
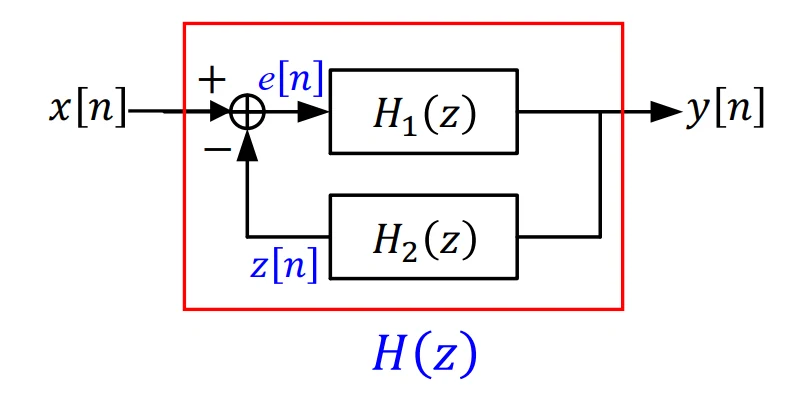
反馈:
\(\begin{aligned}&E(z)=X(z)-Z(z)=X(z)-H_2(z)Y(z)\\&Y(z)=H_1(z)E(z)=H_1(z)X(z)-H_1(z)H_2(z)Y(z)\\&Y(z)=\frac{H_1(z)}{1+H_1(z)H_2(z)}X(z)\\&H(z)=\frac{H_1(z)}{1+H_1(z)H_2(z)}\end{aligned}\)
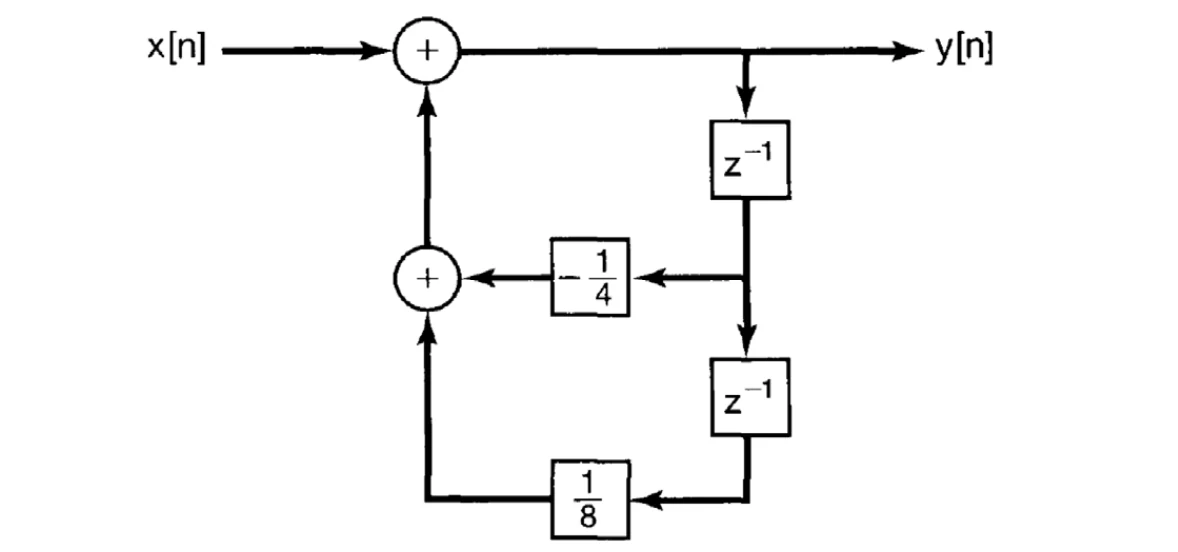
e.g绘制系统框图\(y[n]+\frac14y[n-1]-\frac18y[n-2]=x[n]\).
首先做Z变换
\[\begin{aligned}Y(z)+\frac{1}{4}z^{-1}Y(z)-\frac{1}{8}z^{-2}Y(z)=X(z)\\Y(z)=X(z)-\frac{1}{4}z^{-1}Y(z)+\frac{1}{8}z^{-2}Y(z)\end{aligned}\]
于是画出框图
此外,也可以解出传递函数,然后做分解
\[H(z)=\frac1{1+\frac14z^{-1}-\frac18z^{-2}}=\left(\frac1{1+\frac12z^{-1}}\right)\left(\frac1{1-\frac14z^{-1}}\right)=\frac{\frac23}{1+\frac12z^{-1}}+\frac{\frac13}{1-\frac14z^{-1}}\]
进而写成两个系统的组合,如果要写成并联模式,就用和式来做,以第一个式子为例,由\(Y(z)=H(z)X(z)\)可以得到
\[Y(z)(1+\frac{1}{2}z^{-1})=\frac{2}{3}X(z)\Leftrightarrow Y(z)=\frac{2}{3}X(z)-\frac{1}{2}z^{-1}Y(z)\]
另一式同理,于是可以得到
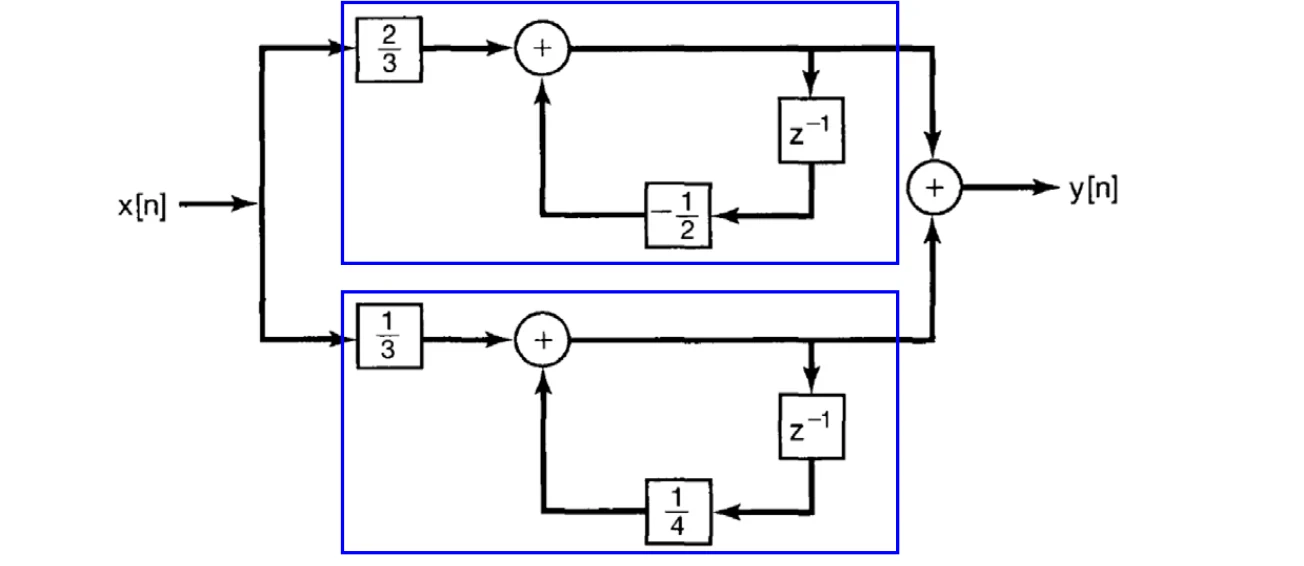
如果要写成串联模式,就用乘法式子来做.
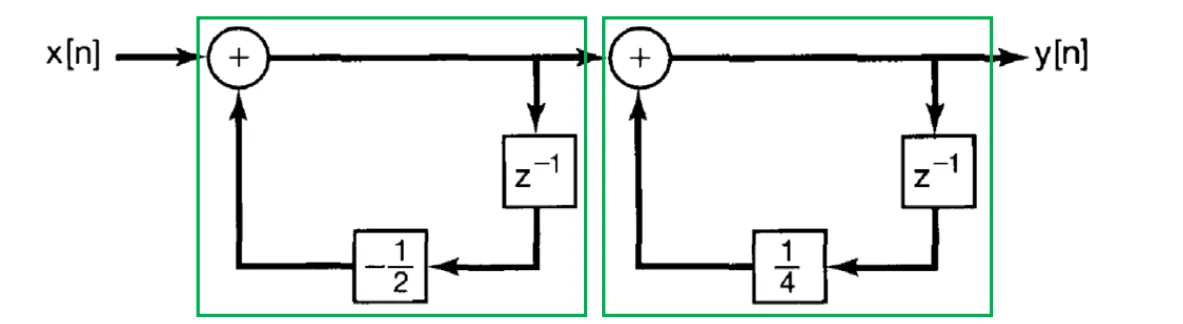
单边Z变换
和Z变换的区别在于求和是从0开始求而不是\(-\infty\).
\[\mathcal{X}(z)=\mathcal{U}\mathcal{Z}\{x[n]\}=\sum_{n=0}^\infty x[n]z^{-n}\]
对于单边Z变换满足如下性质
1.时移性
\[\begin{gather}x[n-n_0]\overset{uz}{\operatorname*{\longleftrightarrow}}z^{-n_0}\left\{X(z)+\sum_{m=-n_0}^{-1}x[m]z^{-m}\right\}\\x[n+n_0]\overset{uz}{\operatorname*{\longleftrightarrow}}z^{n_0}\left\{X(z)-\sum_{m=0}^{n_0-1}x[m]z^{-m}\right\}\end{gather}\]
全通系统与最小相位系统
全通系统
对于一个全通系统,满足
\[\left|H_{ap}(e^{j\omega})\right|=C\]
对任意\(w\)成立.对于一阶全通系统,传递函数如下
\[H_{ap}(z)=\frac{z^{-1}-a^*}{1-az^{-1}}\]
其零点为\(\frac{1}{a^*}\),极点为\(a\),所以零极点互为共轭倒数.
\[H_{ap}(e^{j\omega})=\frac{e^{-j\omega}-a^*}{1-ae^{-j\omega}}=e^{-j\omega}\frac{1-a^*e^{j\omega}}{1-ae^{-j\omega}}\quad\Longrightarrow\left|H_{ap}(e^{j\omega})\right|=1\]
\(e^{jw}\)是相位常数,模长为1,而\(|a^*|=|a|\),所以模长为1.
对于M阶全通系统,有
\[H_{ap}(z)=\prod_{k=1}^M\frac{z^{-1}-a_k^*}{1-a_kz^{-1}}=\prod_{k=1}^{M_r}\frac{z^{-1}-d_k}{1-d_kz^{-1}}\prod_{k=1}^{M_c}\frac{(z^{-1}-e_k^*)(z^{-1}-e_k)}{(1-e_kz^{-1})(1-e_k^*z^{-1})}\]
它是M个一阶全通系统的级联.将其分为实数和复数两个部分.并且由于零极点是复共轭关系,所以零极点图如下所示
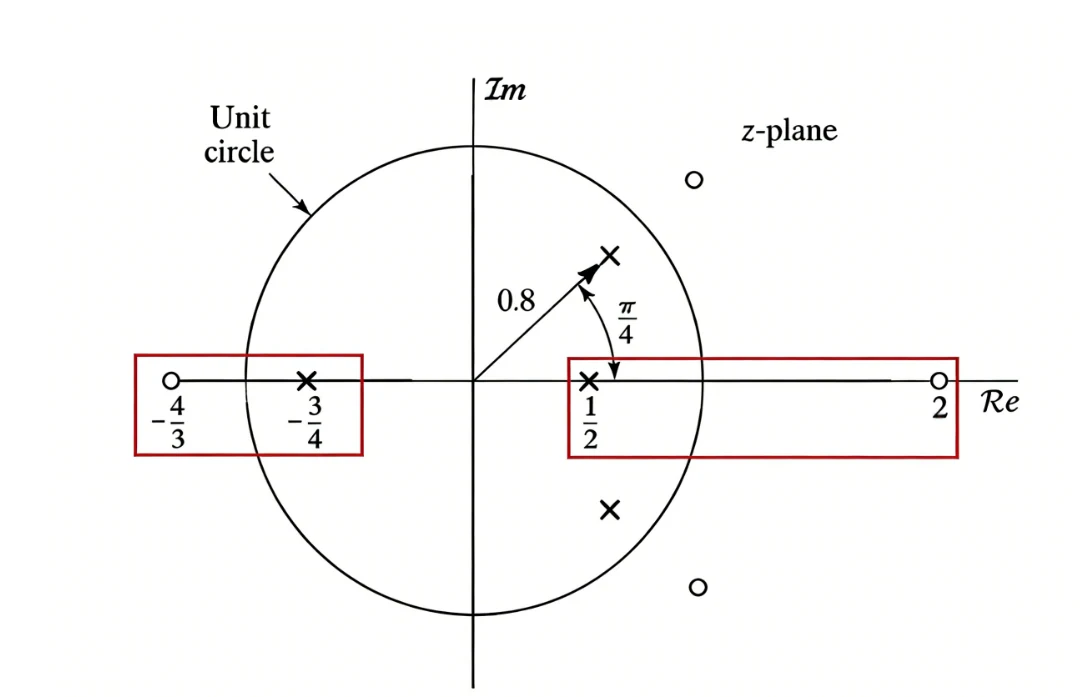
最小相位系统
如果一个LIT系统是因果且稳定的,并且拥有一个因果稳定的逆系统信号与系统,那么这个系统被称为最小相位系统.对于一个逆系统,会满足
\[\begin{aligned}&h[n]*h_{\mathrm{i}}[n]=\delta[n]\\&H_{i}(z)=\frac{1}{H(z)}\end{aligned}\]
由于要满足因果稳定,对于最小相位系统而言,所有极点都会在单位圆内;由于逆系统也是稳定的,逆系统的极点也在单位圆内,而由于\(H_{i}(z)=\frac{1}{H(z)}\),逆系统的极点相当于原系统的极点,所以原系统的零点也都在单位圆内,即最小相位系统零极点均在单位圆内
一个LTI系统可以表示为最小相位系统和全通系统的级联,方法如下:
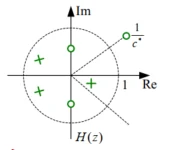
这是一个系统,系统函数为\(H(z)=H_1(z)(z^{-1}-c^*)\)其中\(|c|<1\). \(H_1(z)\)是一个最小相位系统,零极点都在单位圆内,但是有一个零点\(\frac{1}{c^*}\)在圆外
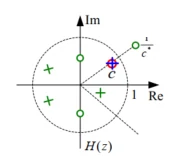
为了让它变为最小相位系统,我们希望能够把这个在圆外的极点放到圆内.而全通系统的零极点是关于单位圆呈共轭倒数的.所以如果我把在单位圆外的零点视为全通系统的零点,并在轭倒数处放置一个极点,就可以手动构造出一个全通系统
\(H_1(z)(z^{-1}-c^*)\cdot\frac{1-cz^{-1}}{1-cz^{-1}}\)
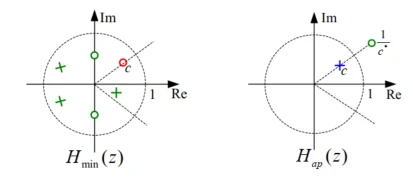
这样我们就把原来的\(H(z)\)写为了
\(\underbrace{H_1(z)(1-cz^{-1})}_{H_{min}}\underbrace{\frac{z^{-1}-c^*}{1-cz^{-1}}}_{H_{ap}}\)
e.g:将\(H(z)=\frac{(1-3z^{-1})(1-\frac54z^{-1})}{(1-\frac34z^{-1})(1-\frac23z^{-1})}\)改写为\(H(z)=H_{\min}(z)H_{ap}(z)\)
零点为\(z=3,z=\frac{5}{4}\);极点为\(z=\frac{3}{4},z=\frac{2}{3}\).所以需要处理两个零点,因此
\[\begin{aligned}H(z)&=\frac{(1-3z^{-1})(1-\frac54z^{-1})}{(1-\frac34z^{-1})(1-\frac23z^{-1})}\frac{(1-\frac{1}{3}z^{-1})(1-\frac{4}{5}z^{-1})}{(1-\frac{1}{3}z^{-1})(1-\frac{4}{5}z^{-1})}\\&=\frac{(1-\frac{1}{3}z^{-1})(1-\frac{4}{5}z^{-1})}{(1-\frac{3}{4}z^{-1})(1-\frac{2}{3}z^{-1})}\cdot\frac{(1-3z^{-1})}{(1-\frac{1}{3}z^{-1})}\frac{(1-\frac{5}{4}z^{-1})}{(1-\frac{4}{5}z^{-1})}\\&=\left[3\cdot\frac{5}{4}\cdot\frac{(1-\frac{1}{3}z^{-1})(1-\frac{4}{5}z^{-1})}{(1-\frac{3}{4}z^{-1})(1-\frac{2}{3}z^{-1})}\right]\cdot\left[\frac{(z^{-1}-\frac{1}{3})(z^{-1}-\frac{4}{5})}{(1-\frac{1}{3}z^{-1})(1-\frac{4}{5}z^{-1})}\right]\end{aligned}\]
所以
\[H_{\min}(z)=\frac{15}{4}\frac{(1-\frac{1}{3}z^{-1})(1-\frac{4}{5}z^{-1})}{(1-\frac{3}{4}z^{-1})(1-\frac{2}{3}z^{-1})},H_{AP}(z)=\frac{(z^{-1}-\frac{1}{3})(z^{-1}-\frac{4}{5})}{(1-\frac{1}{3}z^{-1})(1-\frac{4}{5}z^{-1})}\]
频率响应补偿
在实际电路中,信号会出现一定程度的失真,此时我们可以通过级联一个补偿系统来弥补这个失真.
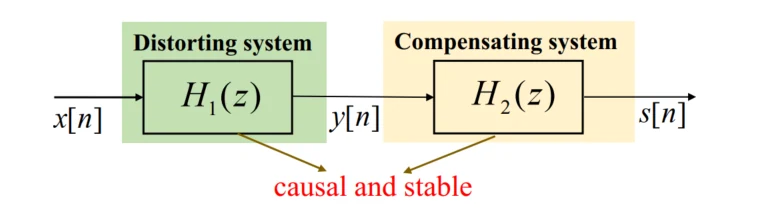
如果\(H_1(z)\)是一个最小相位系统,那么\(H_2(z)\)就是它的逆系统.\(H_2(z)=\frac{1}{H_1(z)}\)
如果\(H_1(z)\)不是最小相位系统,那么我们可以把它表示为最小相位系统与全通系统的级联,那么\(H_2(z)\)就是这个系统里最小相位系统的逆系统.
\[\begin{gather}H_{1}(z)=H_{1,\min}(z)H_{1,ap}(z)\\H_{2}(z)=\frac{1}{H_{1,\min}(z)}\end{gather}\Bigg\}\implies H_{1}(z)H_{2}(z)=H_{1,\mathrm{ap}}(z)\]
此时就只有全通系统带来的相位上的失真
\[\begin{cases}\left|S(e^{j\omega})\right|=\left|X(e^{j\omega})\right|\\\angle S(e^{j\omega})=\angle X(e^{j\omega})+\angle H_{1,\mathrm{ap}}(z)\end{cases}\]
线性相位FIR系统
如果一个系统是线性相位的,那么有
\[\begin{gather}H(e^{j\omega})={A(\omega)}e^{-j\alpha\omega+j\beta}\\\sphericalangle H(e^{j\omega})=\beta-\omega\alpha \end{gather}\]
引入群延迟的概念
\[\gcd[H(e^{j\omega})]=-\frac{d}{d\omega}\Big\{\angle H(e^{j\omega})\Big\}\]
那么线性相位系统就满足
\[\mathrm{grd}\Big[H(e^{j\omega})\Big]=\alpha\]
因果线性相位FIR系统
对于一个因果的线性相位系统,其单位脉冲响应会关于\(\frac{M}{2}\)偶对称或者奇对称.
\[h[n]=h[M-n],0\leq n\leq M\quad h[n]=-h[M-n],\:0\leq n\leq M\]
其中M为阶数,M+1为序列长度.现在来考虑频域
\[h[n]=\pm h[M-n],0\leq n\leq M\Rightarrow H(e^{j\omega})=\sum_{n=0}^Mh[n]e^{-j\omega n}=\pm\sum_{n=0}^Mh[M-n]e^{-j\omega n}\]
令\(M-n=k\),于是有
\[\begin{aligned}H(e^{jw})&=\pm e^{-j\omega M}\sum_{n=0}^Mh[n]e^{j\omega n}\end{aligned}\]
现在有了\(H(e^{jw})\)的两种表达,两式相加可得
\[\begin{aligned}H(e^{jw})&=\frac{1}{2}\left\{\sum_{n=0}^{M}h[n]e^{-j\omega n}\pm e^{-j\omega M}\sum_{n=0}^{M}h[n]e^{j\omega n}\right\}\\&=e^{-j\omega M/2}\cdot\sum_{n=0}^{M}h[n]\frac{e^{j\left(M/2-n\right)\omega}\pm e^{-j\left(M/2-n\right)\omega}}2\\&=\begin{cases}\left\{\sum_{n=0}^Mh[n]\cos\Bigl[(\frac M2-n)\omega\Bigr]\right\}\cdotp e^{-j\omega M/2}\\\left\{\sum_{n=0}^Mh[n]\mathrm{sin}\Bigl[(\frac M2-n)\omega\Bigr]\right\}\cdot j\cdot e^{-j\omega M/2}\end{cases}\\&=\begin{cases}A_e(\omega)\cdot e^{-j\omega M/2},偶对称\\A_o(\omega)\cdot e^{-j\omega M/2+j\pi/2},奇对称\end{cases}\end{aligned}\]
可以发现,奇对称多了一个\(\frac{\pi}{2}\)的相位,并且满足群延迟\(grd[H(e^{jw})]=\frac{M}{2}\).根据奇偶对称,我们可以把因果线性相位系统分为4大类
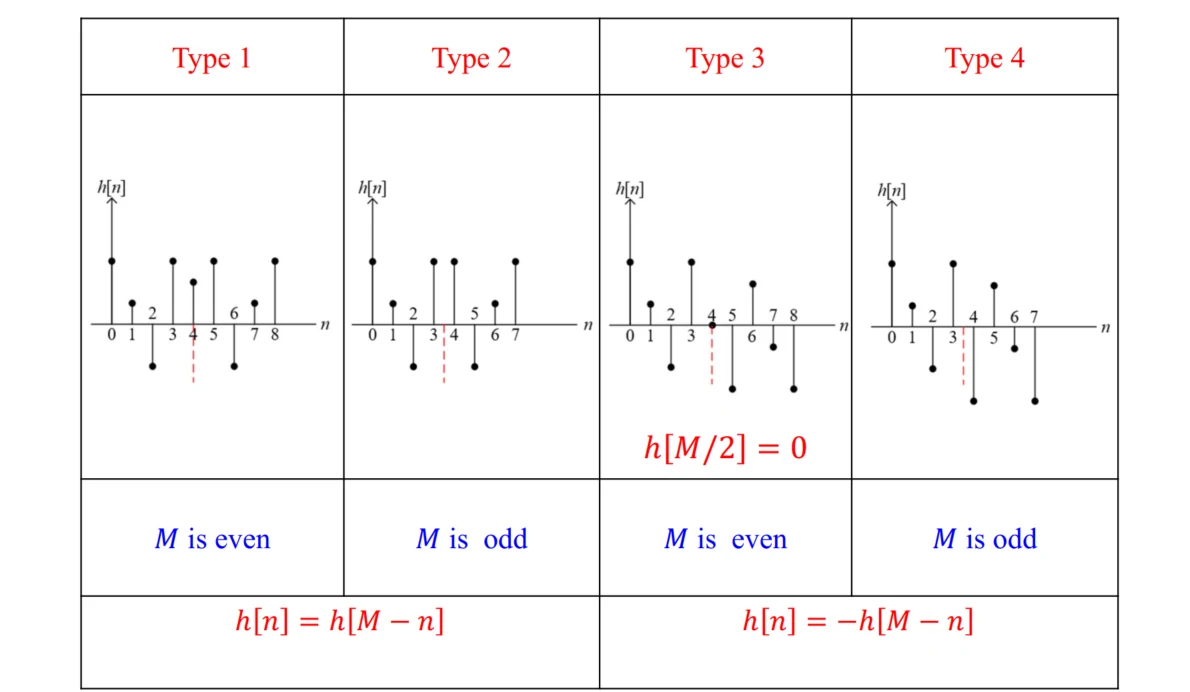
对于因果线性相位系统,由\(h[n]=\pm h[M-n],\:0\leq n\leq M\)可以推出
\[H(z)=\sum_{n=0}^Mh[n]z^{-n}=\pm\sum_{n=0}^Mh[M-n]z^{-n}\overset{M-n=k}{=}\pm z^{-M}\sum_{k=0}^Mh[k]z^k=\pm z^{-M}H(z^{-1})\]
也就是说如果\(H(z)\)是因果线性相位系统,如果\(z_0\)是系统零点,那么\(\frac{1}{z_0}\)也是系统零点.并且由于FIR是实系统,因此如果\(z_0\)是零点,在其复共轭位置\(z_0^*\)必然也是一个零点,那么\(\frac{1}{z_0^*}\)也是零点.
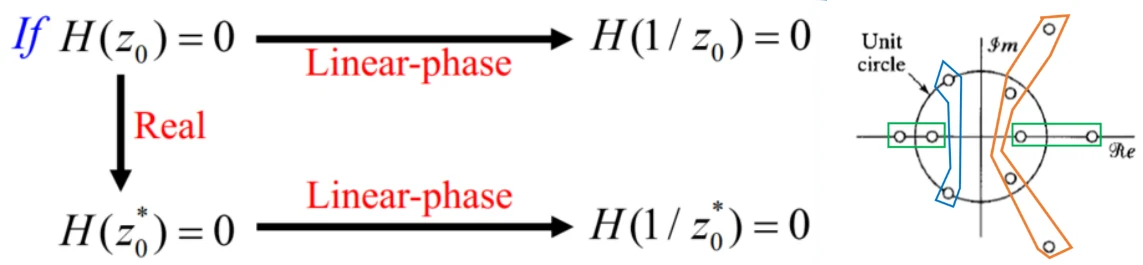
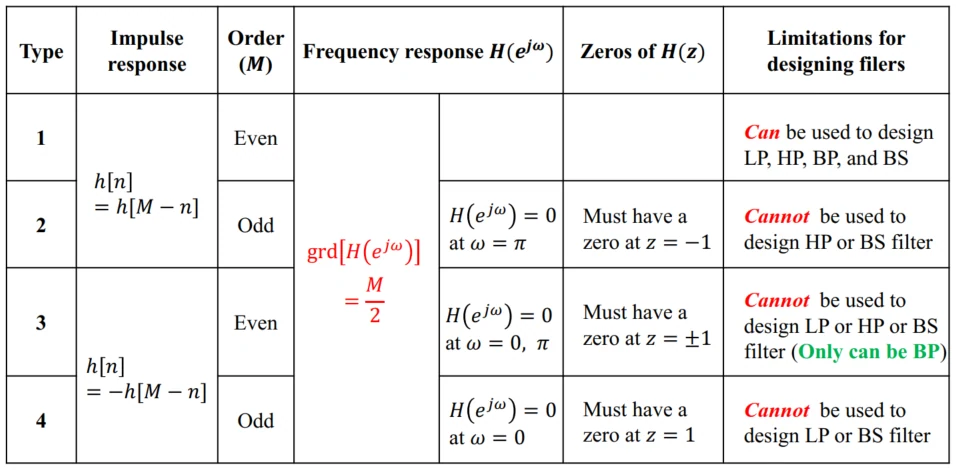
由于\(z=re^{jw}\),取单位圆上的点\(z=e^{jw}\),当\(w=0\)时,\(z=1\),对应低频区域;当\(w=\pi\)时,\(z=-1\),对应高频
当为偶对称时,满足\(H(z)=z^{-M}H(z^{-1})\),分别取对边界进行分析;如果z=1,该式恒成立;如果z=-1有\(H(-1)=(-1)^MH(-1)\).
当M为偶数时,该式恒成立,对应第一类系统,此时没有任何限制;
当M为奇数时,\(H(-1)=0\),对应第二类系统,此时高频部分为0,因此只能是低通和带通
当为奇对称时,满足\(H(z)=-z^{-M}H(z^{-1})\),分别取对边界进行分析;如果z=1,\(H(1)=0\),说明低频部分必须为0,因此不能是低通和带阻.如果z=-1有\(H(-1)=-(-1)^MH(-1)\).
当M为偶数时,有\(H(-1)=0\),说明高频部分为0,因此不能是带阻或者高通,对应第三类系统
当M为奇数时,该式恒成立,对应第四类系统
**e.g.考虑下列单位脉冲响应
\[\begin{aligned}&h_{1}[n]=0.5\delta[n]+0.7\delta[n-1]+0.5\delta[n-2]\\&h_{2}[n]=1.5\delta[n]+\delta[n-1]+\delta[n-2]+1.5\delta[n-3]\\&h_{3}[n]=-\delta[n]+0.5\delta[n-1]-0.5\delta[n-2]+\delta[n-3]\\&h_{4}[n]=-0.5\delta[n]-\delta[n-1]+\delta[n-3]+0.5\delta[n-4]\end{aligned}\]
它们是哪一种类型的因果线性相位FIR系统?并与下图对应**
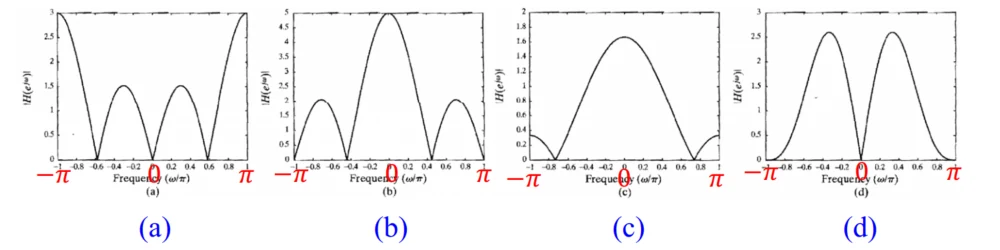
对于\(h_1\),显然是偶对称的,关于n=1对称,长度为3,所以\(M+1=3\Rightarrow M=2\).偶对称,\(M=2\),所以是1型.
#不懂