我们先从傅里叶变换来看
\[X(jw)=\int_{-\infty}^{\infty}x(t)e^{-jwt}dt=\mathscr{F}[x(t)]\]
\(jw\)实际上是一个纯虚数.如果我们对傅里叶变换进行推广,令\(s=\sigma+jw\),那么我们的式子就可以写为
\[X(s)=\mathcal{L}[x(t)]=\int_{-\infty}^\infty x(t)e^{-st}dt\]
这个式子就被称为拉普拉斯变换.拉普拉斯变换一般用于处理连续的情况.傅里叶变换就是当\(\sigma =0\)时的特殊情况.
\[\mathcal{L}[x(t)]=\int_{-\infty}^\infty x(t)e^{-st}dt=\int_{-\infty}^\infty x(t)e^{-\sigma t}e^{-jwt}dt=\mathcal{F}[x(t)e^{-\sigma t}]\]
现在来考虑常用拉普拉斯变换对
\(1.x(t)=e^{-\alpha t}u(t)\)
\[X(s)=\int_{-\infty}^\infty e^{-at}u(t)e^{-st}dt=\int_0^\infty e^{-(s+a)t}dt=\int_0^\infty e^{-(\sigma+a)t}e^{-j\omega t}dt=\frac{1}{jw+(\sigma+a)}=\frac{1}{s+a}\]
既然要存在拉普拉斯变换,这个积分式就必须收敛,所以\(\sigma+a>0\),即\(\sigma>-a\).也就是\(Re\{s\}>-a\).
特别的,当a=0时,可以得到
\[u(t)\overset{\mathcal{L}}{\operatorname*{\longleftrightarrow}}\frac1s\left(Re\{s\}>0\right)\]
现在对比该信号的傅里叶变换和拉普拉斯变换
\[\begin{gather}{e^{-at}u(t)\overset{\mathcal{F}}{\operatorname*{\longleftrightarrow}}\frac1{j\omega+a}\:(a>0)}\\{e^{-at}u(t)\overset{\mathcal{L}}{\operatorname*{\longleftrightarrow}}\frac1{s+a}\quad(Re\{s\}>-a)}\end{gather}\]
我们不难发现:当拉普拉斯变换的收敛域包含了虚轴的时候,该信号的傅里叶变换才会存在.
\(2.x(t)=-e^{-\alpha t}u(-t)\).
\[X(s)=-\int_{-\infty}^\infty e^{-at}u(-t)e^{-st}dt=-\int_{-\infty}^0e^{-(s+a)t}dt=\frac{1}{s+a}\]
其收敛域为\(Re\{s\}<-a\).当\(a=0\)时,得到\(u(-t)\overset{\mathcal{L}}{\operatorname*{\longleftrightarrow}}\frac1s\quad(Re\{s\}<0)\)
可以看到,这两个方向完全相反的信号得到的拉普拉斯变换结果其实是一样的,但是收敛域不同.这说明:拉普拉斯变换的结果由计算结果和收敛域同时确定
零点与极点
现在来考虑一个有理拉普拉斯变换
\[X(s)=\frac{N(s)}{D(s)}\]
其中让\(N(s)\)为0的s被称为零点;让\(D(s)\)为0的取值被称为极点.比如
\[X(s)=\frac{s-1}{s^2+3s+2}\]
它的零点为\(s=1\),极点为\(s=-2,-3\).这样我们就可以画出一幅零极点图
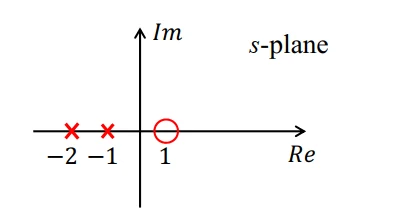
一个拉普拉斯变换就可以由零极点图和收敛域唯一确定.
收敛域
性质1.\(X(s)\)的ROC(收敛域)由平行于虚轴的条带组成
\[X(s)=\int_{-\infty}^\infty x(t)e^{-st}dt=\int_{-\infty}^\infty[x(t)e^{-\sigma t}]e^{-j\omega t}dt=\mathcal{F}[x(t)e^{-\sigma t}]\]
如果\(X(s)\)收敛,那么由傅里叶变换的性质可得,一定满足
\[\int_{-\infty}^\infty\lvert x(t)\rvert e^{-\sigma t}dt<\infty\]
所以它的收敛性只和\(\sigma\)有关,即\(s\)的实部
性质2.对于有理拉普拉斯变换,其ROC不包含任何极点
如果包含了极点,那么拉普拉斯变换的结果就不收敛了,就不会存在拉普拉斯变换.
性质3.如果\(x(t)\)是有限长且绝对可积的,那么其拉普拉斯变换ROC为整个复平面
我们令\(x(t)\)的范围为\([T_1,T_2]\),如果\(x(t)\)的拉普拉斯变换存在,一定有
\[\int_{T_1}^{T_2}|x(t)|e^{-\sigma t}dt<\infty\]
当\(\sigma>0\)时,
\[\int_{T_1}^{T_2}|x(t)|e^{-\sigma t}dt\leq e^{-\sigma T_1}\int_{T_1}^{T_2}|x(t)|dt<\infty\]
当\(\sigma<0\)时
\[\int_{T_1}^{T_2}|x(t)|e^{-\sigma t}dt\leq e^{-\sigma T_2}\int_{T_1}^{T_2}|x(t)|dt<\infty\]
所以ROC为整个复平面.
性质4.若右边信号\(x(t)\)的拉普拉斯变换,在s平面中 “实部\(\text{Re}\{s\}=\sigma_0\)” 的直线上收敛(即这条线属于 ROC),那么所有实部\(\text{Re}\{s\}>\sigma_0\)的区域,也都会是这个拉普拉斯变换的收敛域。
翻译:右边信号的拉普拉斯变换收敛域(ROC)是s平面的右半平面
同理:左边信号的拉普拉斯变换收敛域是s平面的左半平面
(注意不能包含极点)
例:考虑\(X(s)=\frac1{(s+1)(s+2)}\)的可能的收敛域
根据表达式画出零极点图,进而可确定收敛域有三种可能
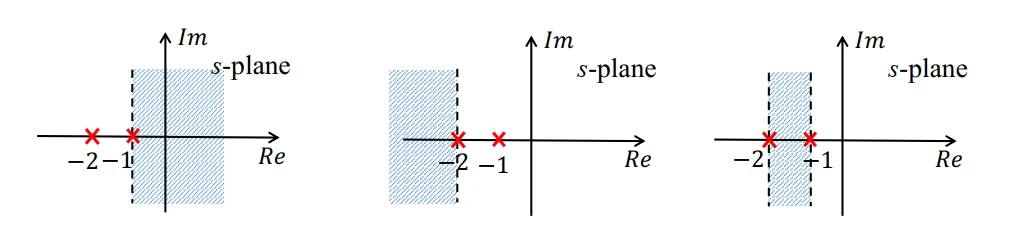
性质5.如果信号是一个双边信号,那么它可以拆为两个单边信号,其收敛域为两个单边信号的交
例:考虑\(x(t)=e^{-b|t|}\)的拉普拉斯变换
这是一个双边信号,可以写为
\[x(t)=e^{-bt}u(t)+e^{bt}u(-t)\]
然后分别做拉普拉斯变换
\[\begin{gather}e^{-bt}u(t)\overset{\mathcal{L}}{\operatorname*{\longleftrightarrow}}\frac1{s+b}\:(Re\{s\}>-b)\\e^{bt}u(-t)\overset{\mathcal{L}}{\operatorname*{\longleftrightarrow}}\frac{-1}{s-b}\:(Re\{s\}<b)\end{gather}\]
所以如果\(b\leq 0\),收敛域没有交集,因此不存在拉普拉斯变换;
如果\(b\gt 0\),那么拉普拉斯变换为
\[X(s)=\frac1{s+b}+\frac{-1}{s-b}=\frac{-2b}{s^2-b^2}(-b<Re\{s\}<b)\]
拉普拉斯变换的性质
我们的讨论基于
\[x(t)\overset{\mathcal{L}}{\operatorname*{\longleftrightarrow}}X(s)\mathrm{~(ROC=R_1)~}y(t)\overset{\mathcal{L}}{\operatorname*{\longleftrightarrow}}Y(s)\mathrm{~(ROC=R_2)}\]
1.线性性
\[z(t)=ax(t)+by(t)\stackrel{\mathcal{L}}{\longleftrightarrow}Z(s)=aX(s)+bY(s)\:(ROC\supseteq R_1\cap R_2)\]
进行相加以后ROC实际上可能是被扩大的,因为相加以后可能产生新的零点将原有的极点抵消.
例:
\[\begin{aligned}&x_{1}(t)\longleftrightarrow X_{1}(s)=\frac{1}{s+1}\:(Re\{s\}>-1)\\&x_{2}(t)\longleftrightarrow X_{2}(s)=\frac{1}{(s+1)(s+2)}\:(Re\{s\}>-1)\end{aligned}\]
考虑\(x_1(t)-x_2(t)\)的拉普拉斯变换
\[X(s)=\frac1{s+1}-\frac1{(s+1)(s+2)}=\frac{s+1}{(s+1)(s+2)}=\frac1{s+2}\]
收敛域从原来的\(Re\{s\}>-1\)变成了\(Re\{s\}>-2\)
2.时移性
\[x(t-t_0)\overset{\mathcal{L}}{\longleftrightarrow}e^{-st_0}X(s)\:(ROC=R_1)\]
例题:考虑\(x(t)=\sum_{n=0}^\infty\delta(t-nT)\)的拉普拉斯变换
已知\(\delta(t)\overset{\mathcal{L}}\longleftrightarrow1\),所以\(\delta(t-nT)\overset{\mathcal{L}}\longleftrightarrow e^{-nTs}\)
所以
\[\begin{gather}X(s)=\mathcal{L}\left[\sum_{n=0}^\infty\delta(t-nT)\right]=\sum_{n=0}^\infty\mathcal{L}[\delta(t-nT)]\\=\sum_{n=0}^\infty e^{-nTs}=\frac1{1-e^{-Ts}}\quad(Re\{s\}>0)\end{gather}\]
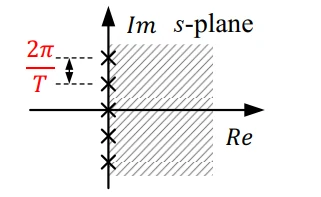
此时还可以对极点进行求解
\[1-e^{-Ts}=0\rightarrow e^{-\sigma}e^{jTw}=1\Rightarrow\begin{cases}\sigma=0\\w=\frac{2k\pi}{T}\end{cases}\]
3.平移性
\[e^{s_0t}x(t)\overset{\mathcal{L}}{\operatorname*{\longleftrightarrow}}X(s-s_0)\:(ROC=R_1+Re\{s_0\})\]
其中\(R_1{:}r_2<Re\{s\}<r_1\Rightarrow ROC{:}r_2+Re\{s_0\}<Re\{s-s_0\}<r_1+Re\{s_0\}(向右平移s_0)\)例题:求解\([cosw_0t]u(t)\)和\([sinw_0t]u(t)\)的拉普拉斯变换
由欧拉公式
\[\begin{gather}[\cos\omega_0t]u(t)=\frac12[e^{j\omega_0t}u(t)+e^{-j\omega_0t}u(t)]\\ [\sin\omega_0t]u(t)=\frac1{2j}[e^{j\omega_0t}u(t)-e^{-j\omega_0t}u(t)]\end{gather}\]
而\(u(t)\xleftrightarrow{\mathcal{L}}\frac{1}{s}\),所以\(e^{j\omega_0t}u(t)\xleftrightarrow{\mathcal{L}}\frac{1}{s-jw_0},e^{-j\omega_0t}u(t)\xleftrightarrow{\mathcal{L}}\frac{1}{s+jw_0}\).所以
\[\begin{gather}\left[\cos\omega_0t\right]u(t)\longleftrightarrow\frac12\left(\frac1{s-j\omega_0}+\frac1{s+j\omega_0}\right)=\frac s{s^2+\omega_0^2}\\\left[\sin\omega_0t\right]u(t)\longleftrightarrow\frac1{2j}\left(\frac1{s-j\omega_0}-\frac1{s+j\omega_0}\right)=\frac{\omega_0}{s^2+\omega_0^2}\end{gather}\]
由于都是右边信号,所以ROC为\(Re\{s\}>0\)
4.尺度变换
\[x(at)\longleftrightarrow\frac1{|a|}X\left(\frac sa\right)(ROC=aR_1)\]
5.共轭对称性
\[x^*(t)\overset{\mathcal{L}}{\operatorname*{\longleftrightarrow}}X^*(s^*)\mathrm{~(ROC=R_1)}\]
当\(x(t)\)是实信号时,有\(x(t)=x^*(t)\).于是有\(X(s)=X^*(s^*),即X^*(s)=X(s^*)\)
所以对于一个实信号而言它的拉普拉斯变换的零点和极点要么是实的,要么就是复共轭对.以零点为例,设\(s_0\)为\(x(t)\)的拉普拉斯变换的零点,于是有
\[X(s_0)=X^*(s_0^*)=0\]
所以\(s=s_0^*\)也是零点.
例题:已知实信号\(x(t)\xleftrightarrow{\mathcal{L}}X(s)\),并且满足
1.\(X(s)\)有两个极点,其中一个是\(p_1=-2+3j\)
2.\(X(s)\)有一个零点\(z_1=-13\)
3.\(\int_{-\infty}^{\infty}x(t)dt=3\).
求解\(X(s)\)和ROC
由于\(x(t)\)是实信号,由共轭对称性知其另一个极点为\(p_2=-2-3j\)所以可以得到
\[X(s)=\frac{K(s+13)}{(s+2-3j)(s+2+3j)}=\frac{K(s+13)}{s^2+2s+13}\]
而\(X(s)=\int_{-\infty}^{\infty}x(t)e^{-st}dt\),所以令\(s=0\)可得
\[X(0)=\int_{-\infty}^{\infty}x(t)dt=3\Rightarrow K=3\]
而由于\(s=0\)在收敛域内,所以其ROC为\(Re\{s\}>-2\)
6.卷积性质
\[x(t)*y(t)\overset{\mathcal{L}}{\operatorname*{\longleftrightarrow}}X(s)Y(s)\mathrm{~(ROC\supseteq R_1\cap R_2)}\]
和线性性一样,相乘可能导致极点被零点抵消,所以ROC可能会比\(R_1\cap R_2\)大.
7.微分性
\[\frac{dx(t)}{dt}\overset{L}{\operatorname*{\longleftrightarrow}}sX(s)\:(ROC\supseteq R_1)\Rightarrow \frac{d^nx(t)}{dt^n}\overset{L}{\operatorname*{\longleftrightarrow}}s^nX(s)\mathrm{~(ROC\supseteq R_1)}\]
例:考虑\(g(t)\)的拉普拉斯变换
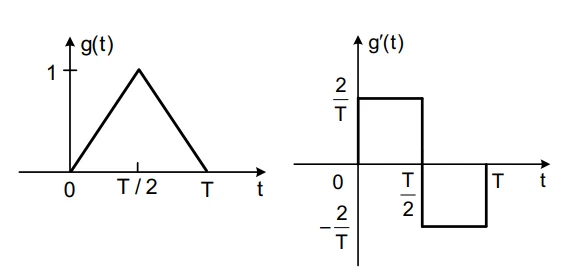
\[\begin{aligned}g^{\prime}(t)&=\frac2T\left[u(t)-u\left(t-\frac T2\right)\right]-\frac2T\left[u\left(t-\frac T2\right)-u(t-T)\right]\\&=\frac2T\left[u(t)-2u\left(t-\frac T2\right)+u(t-T)\right]\end{aligned}\]
所以
\[g^{\prime}(t)\longleftrightarrow sG(s)=\frac2T\left[\frac1s-\frac2se^{-Ts/2}+\frac1se^{-Ts}\right](Re\{s\}>0)\]
所以
\[g(t)\longleftrightarrow G(s)=\frac2{Ts^2}\big(1-2e^{-Ts/2}+e^{-Ts}\big)=\frac2{Ts^2}\big(1-e^{-Ts/2}\big)^2(Re\{s\}>0)\]
8.s域微分
\[-tx(t)\overset{\mathcal{L}}{\operatorname*{\longleftrightarrow}}\frac{dX(s)}{ds}\:(ROC=R_1)\Rightarrow (-t)^nx(t)\overset{\mathcal{L}}{\operatorname*{\longleftrightarrow}}\frac{d^nX(s)}{ds^n}(ROC=R_1)\]
9.时域积分
\[\int_{-\infty}^tx(\tau)d\tau\overset{\mathcal{L}}{\operatorname*{\longleftrightarrow}}\frac1sX(s)\:(ROC\supseteq R_1\cap\{Re\{s\}>0\})\]
证明
\[\begin{aligned}\mathcal{L}[\int_{-\infty}^tx(\tau)d\tau]=\int_{-\infty}^{\infty}\left[\int_{-\infty}^{t}x(\tau)d\tau\right]e^{-st}dt\end{aligned}\]
由于内层积分\(-\infty<\tau<t\),所以\(\tau<t<\infty\),交换积分次序后为
\[\int_{-\infty}^{\infty}x(\tau)\left[\int_{\tau}^{\infty}e^{-st}dt\right]d\tau\]
首先对内层进行积分,得到\(\frac{e^{-s\tau}}{s}\),当\(Re\{s\}>0\)时收敛.代入上式后
\[\int_{-\infty}^\infty x(\tau)\cdot\frac{e^{-s\tau}}sd\tau=\frac1s\int_{-\infty}^\infty x(\tau)e^{-s\tau}d\tau=\frac{1}{s}X(s)\]
实际上还有更简单的方法
\[\begin{gather}\int_{-\infty}^{t}x(\tau)d\tau=x(t)*u(t)\\u(t)\overset{L}{\operatorname*{\longleftrightarrow}}\frac{1}{s}\quad(R_{0}=\{Re\{s\}>0\})\\x(t)*u(t)\overset{L}{\operatorname*{\longleftrightarrow}}\frac{1}{s}X(s)\:(ROC\supseteq R_{1}\cap R_{0})\end{gather}\]
10.初值/终值定理
1.初值定理:如果\(x(t)\)是因果的(当\(t<0\)时,\(x(t)=0\)),那么
\[x(0^+)=\lim_{t\to0^+}x(t)=\lim_{s\to\infty}sX(s)\]
2.终值定理:如果当\(t<0\)时,\(x(t)=0\),那么
\[x(\infty)=\lim_{t\to\infty}x(t)=\lim_{s\to0}sX(s)\]
逆拉普拉斯变换
由于
\[X(s)=X(\sigma+j\omega)=\mathcal{F}[x(t)e^{-\sigma t}]=\int_{-\infty}^{+\infty}[x(t)e^{-\sigma t}]e^{-j\omega t}dt\]
所以代入傅里叶逆变换公式连续时间傅里叶变换.可得
\[x(t)e^{-\sigma t}=\mathcal{F}^{-1}[X(\sigma+j\omega)]=\frac1{2\pi}\int_{-\infty}^{+\infty}X(\sigma+j\omega)e^{j\omega t}d\omega\]
所以
\[x(t)=\frac1{2\pi}\int_{-\infty}^{+\infty}X(\sigma+j\omega)e^{(\sigma+j\omega)t}d\omega\]
这个结果往往需要使用留数定理和围线积分去做,我们这里暂时不做考虑.而是利用我们已知的拉普拉斯变换对和性质.
例:求逆拉普拉斯变换
\[X(s)=\frac1{s^2+3s+2}\]
易知
\[X(s)=\frac1{(s+1)(s+2)}=\frac1{s+1}-\frac1{s+2}\]
这个形式显然是单边指数信号的拉普拉斯变换,但是要根据收敛域去判断.现在有三种可能的收敛域:
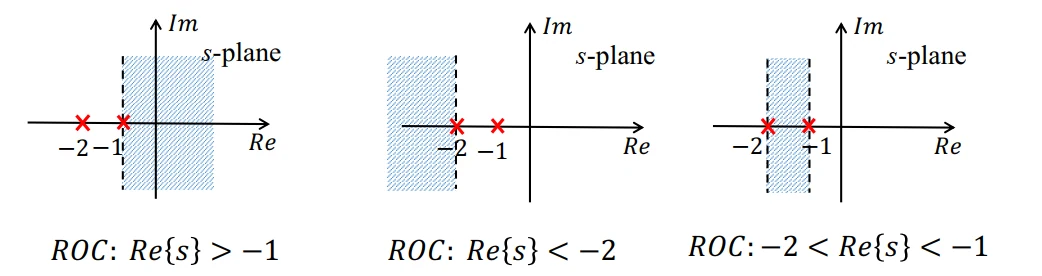
1)\(ROC:Re\{s\}>-1\),所以\(x(t)=[e^{-t}-e^{-2t}]u(t)\)
2)\(ROC:-2<Re\{s\}<-1\),所以\(x(t)=-e^{-t}u(-t)-e^{-2t}u(t)\)
3)\(ROC:Re\{s\}<-2\),所以\(x(t)=[-e^{-t}+e^{-2t}]u(-t)\).
拉普拉斯变换与线性时不变系统
系统特性
1.因果性:当\(t<0\)时,\(h(t)=0\).所以因果信号是一个右边信号,所以ROC只有右半平面.并且在最右边极点的右侧
同理可以得到反因果的定义:当\(t>0\)时,\(h(t)=0\),因此信号是个左边信号,ROC只有左半平面.
2.稳定性.如果这个系统是稳定的,那么就满足\(h(t)\)一定绝对可积,所以\(h(t)\)的傅里叶变换一定收敛(有定义).所以\(H(s)\)的ROC一定包含虚轴
所以一个因果稳定的系统一定满足所有极点都在\(jw\)轴左侧
LIT与微分方程
对于一个由系统输入\(x(t)\)与输出\(y(t)\)组成的微分方程
\[\sum_{k=0}^Na_k\frac{d^ky(t)}{dt^k}=\sum_{k=0}^Mb_k\frac{d^kx(t)}{dt^k}\]
对左右同时做拉普拉斯变换得
\[\sum_{k=0}^Na_ks^kY(s)=\sum_{k=0}^Mb_ks^kX(s)\Rightarrow H(s)=\frac{Y(s)}{X(s)}=\frac{\sum_{k=0}^Mb_ks^k}{\sum_{k=0}^Na_ks^k}\]
系统的流程图表示
1.并联:
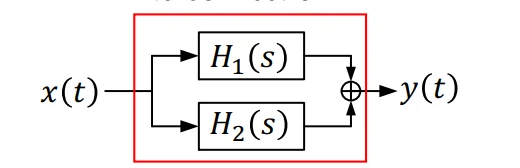
\[H(s)=H_1(s)+H_2(s)\]
2.串联:
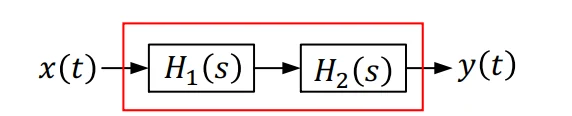
\[H(s)=H_1(s)H_2(s)\]
3.反馈:
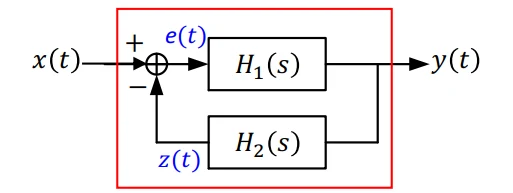
\[E(s)=X(s)-Z(s)=X(s)-H_2(s)Y(s)\]
而
\[Y(s)=H_1(s)E(S)=H_1(s)X(s)-H_1(s)H_2(s)Y(s)\Rightarrow \begin{cases}Y(s)=\frac{H_1(s)}{1+H_1(s)H_2(s)}X(s)\\H(s)=\frac{H_1(s)}{1+H_1(s)H_2(s)}\end{cases}\]